Trong khai thác cảng biển và luồng hàng hải, việc đảm bảo khoảng cách an toàn giữa đáy tàu và đáy luồng (Under Keel Clearance – UKC) là một yêu cầu quan trọng nhằm đảm bảo an toàn hàng hải và tối ưu hóa hiệu quả khai thác cảng. Truyền thống, UKC thường được xác định bằng các quy tắc tĩnh (static UKC rule), trong đó quy định một khoảng dự phòng cố định dựa trên mớn nước của tàu hoặc độ sâu luồng. Tuy nhiên, cách tiếp cận này thường mang tính bảo thủ, chưa phản ánh đầy đủ các yếu tố động như sóng, thủy triều, chuyển động của tàu và sai số đo đạc. Trong những năm gần đây, nhiều cảng lớn trên thế giới đã áp dụng phương pháp tính toán khoảng hở đáy động – Dynamic Under Keel Clearance (DUKC) nhằm tăng độ chính xác trong kiểm soát hành trình tàu và nâng cao hiệu quả khai thác luồng tàu.
Phương pháp DUKC dựa trên nguyên lý đánh giá khoảng cách thực tế giữa đáy tàu và đáy luồng trong điều kiện động, bằng cách xem xét tổng hợp nhiều yếu tố ảnh hưởng đến vị trí và chuyển động của tàu trong quá trình hành trình. Thay vì sử dụng một giá trị an toàn cố định, hệ thống DUKC mô phỏng và tính toán liên tục các thành phần biến đổi của mực nước và chuyển động tàu để xác định khoảng hở đáy tối thiểu tại từng thời điểm và từng vị trí trên luồng. Phương pháp này cho phép ra quyết định điều hành tàu theo thời gian thực, giúp tàu có thể ra vào cảng an toàn ngay cả trong điều kiện luồng hạn chế về độ sâu.
Trong mô hình DUKC, khoảng hở đáy động thường được xác định theo công thức tổng quát:
DUKC = H − (T + S + M + E + U + W)
Trong đó:
- H: độ sâu nước khả dụng (bao gồm độ sâu luồng và mực nước thủy triều),
- T: mớn nước của tàu,
- S: độ lún động của tàu (squat),
- M: dao động do sóng (heave, pitch, roll),
- E: sai số đo đạc và sai số mô hình,
- U: biến động mực nước do thủy động lực học (set-up, set-down),
- W: ảnh hưởng của gió và dòng chảy.
Khoảng hở đáy được coi là an toàn khi DUKC lớn hơn giá trị tối thiểu quy định. Việc tính toán các thành phần này đòi hỏi sự kết hợp của nhiều nguồn dữ liệu và mô hình toán học, bao gồm dữ liệu thủy triều, sóng, dòng chảy, thông số tàu và đặc điểm hình học của luồng tàu.
Trong thực tế, phương pháp DUKC thường được triển khai thông qua mô hình mô phỏng kết hợp với hệ thống dữ liệu thời gian thực. Các mô hình thủy động lực học được sử dụng để dự báo mực nước, sóng và dòng chảy trong khu vực cảng. Đồng thời, các mô hình động lực học tàu được áp dụng để ước tính các chuyển động của tàu và hiện tượng squat khi tàu di chuyển trong luồng nông. Kết quả từ các mô hình này được tích hợp vào một hệ thống tính toán trung tâm nhằm xác định khoảng hở đáy động cho từng tàu cụ thể.
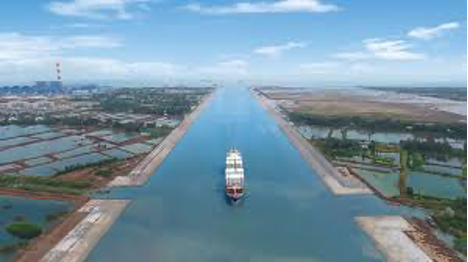
Một thành phần quan trọng của phương pháp này là mô phỏng hành trình tàu trên luồng. Trong mô hình mô phỏng, luồng tàu được chia thành nhiều đoạn (segments), mỗi đoạn có các đặc trưng riêng về độ sâu, chiều rộng, thủy triều và điều kiện sóng. Khi một tàu di chuyển qua từng đoạn luồng, hệ thống sẽ tính toán các thành phần ảnh hưởng đến UKC và xác định giá trị DUKC tại vị trí đó. Nếu khoảng hở đáy nhỏ hơn ngưỡng an toàn, hệ thống có thể đưa ra cảnh báo hoặc đề xuất điều chỉnh thời điểm hành trình.
Phương pháp mô phỏng DUKC cũng cho phép đánh giá các kịch bản khai thác khác nhau của cảng, chẳng hạn như thay đổi kích thước tàu, điều kiện thủy triều hoặc tốc độ tàu. Thông qua mô phỏng, các nhà quản lý cảng có thể xác định thời điểm tối ưu để tàu ra vào cảng, từ đó tăng khả năng tiếp nhận tàu có mớn nước lớn hơn mà vẫn đảm bảo an toàn. Điều này đặc biệt quan trọng đối với các cảng có luồng hạn chế về độ sâu hoặc chi phí nạo vét cao.
Một lợi ích quan trọng khác của phương pháp DUKC là tối ưu hóa khai thác hạ tầng cảng. Khi sử dụng quy tắc UKC tĩnh, nhiều cảng buộc phải hạn chế mớn nước của tàu hoặc chỉ cho phép tàu ra vào trong một khoảng thời gian thủy triều nhất định. Với hệ thống DUKC, các yếu tố động được tính toán chi tiết hơn, cho phép khai thác tối đa độ sâu luồng và mở rộng cửa sổ thủy triều (tidal window). Điều này giúp tăng năng lực thông qua của cảng và giảm thời gian chờ đợi của tàu.
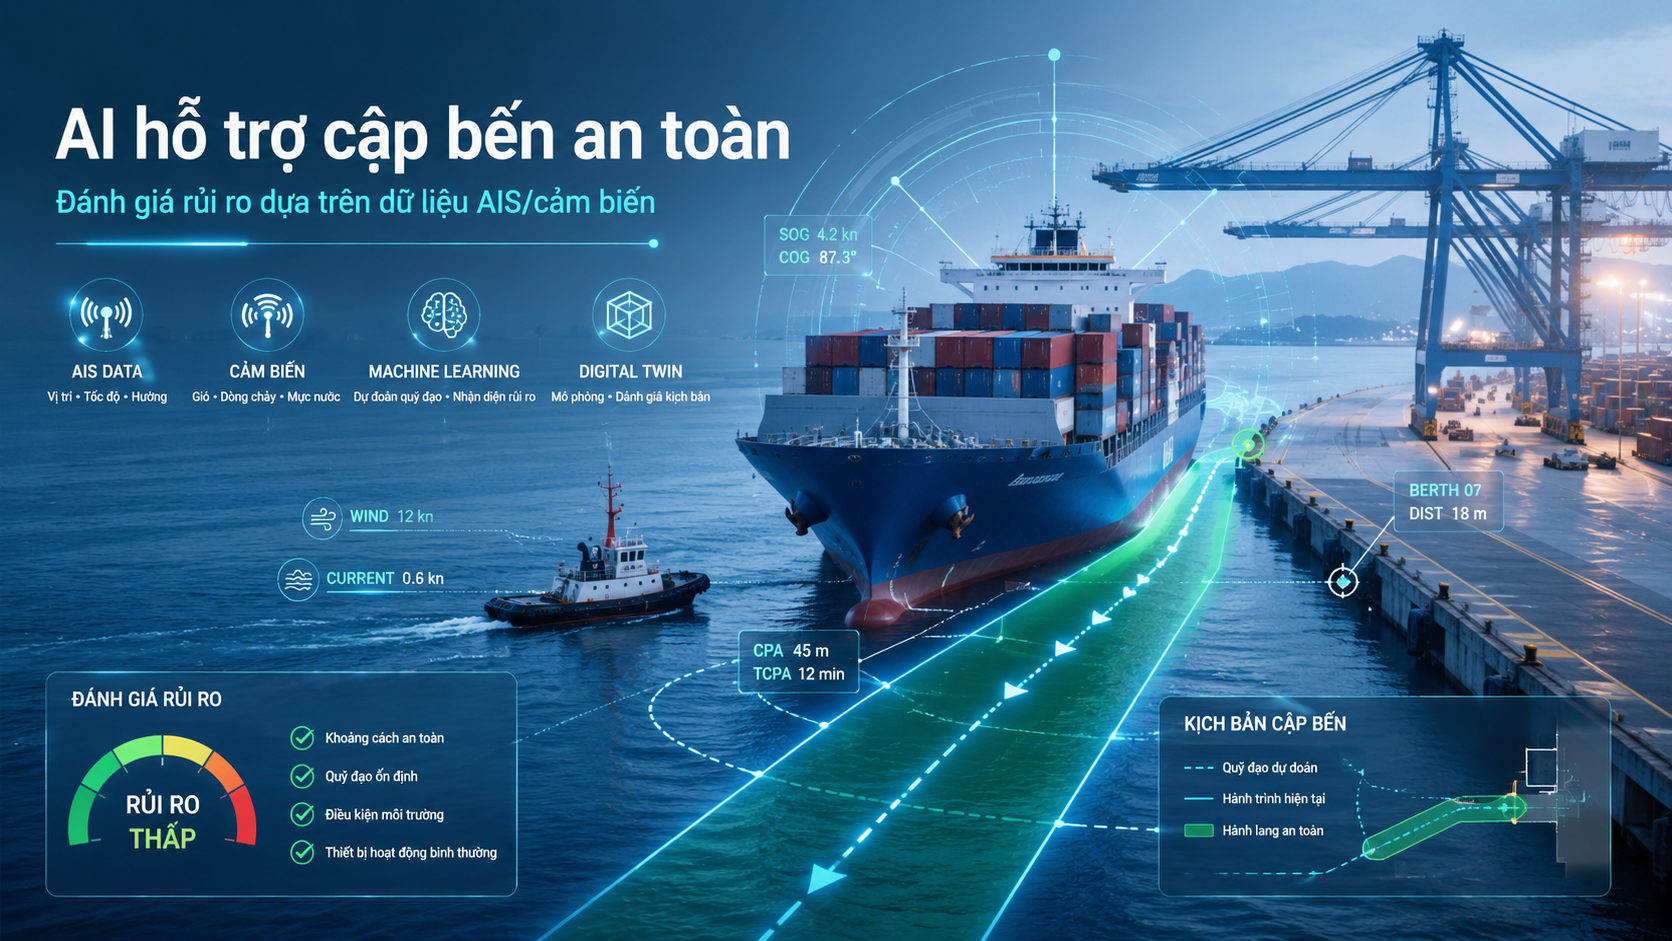
Hiện nay, nhiều cảng lớn trên thế giới như Port Hedland (Úc), Rotterdam (Hà Lan) và Brisbane (Úc) đã triển khai hệ thống DUKC như một công cụ quan trọng trong quản lý giao thông hàng hải. Các hệ thống này thường được tích hợp với hệ thống quản lý giao thông tàu biển (VTS) và các hệ thống thông tin cảng, cho phép cập nhật dữ liệu thời gian thực và hỗ trợ ra quyết định điều hành tàu.
Tại Việt Nam, việc nghiên cứu và ứng dụng phương pháp DUKC vẫn đang trong giai đoạn phát triển. Tuy nhiên, với xu hướng tiếp nhận các tàu container và tàu hàng rời có kích thước ngày càng lớn, nhu cầu áp dụng các phương pháp tính toán khoảng hở đáy động ngày càng trở nên cấp thiết. Việc kết hợp mô hình DUKC với các công cụ mô phỏng giao thông tàu và mô hình thủy động lực học có thể hỗ trợ hiệu quả cho công tác quy hoạch luồng tàu, đánh giá khả năng tiếp nhận tàu và tối ưu hóa hoạt động của cảng biển.
Tóm lại, phương pháp kiểm soát hành trình tàu bằng mô phỏng Dynamic Under Keel Clearance là một công cụ hiện đại cho phép đánh giá chính xác khoảng hở đáy trong điều kiện động. Bằng cách tích hợp dữ liệu thủy triều, sóng, dòng chảy và chuyển động tàu, phương pháp này giúp nâng cao mức độ an toàn hàng hải đồng thời tối ưu hóa hiệu quả khai thác cảng. Trong bối cảnh các cảng biển ngày càng phải tiếp nhận tàu lớn hơn và tối ưu hóa hạ tầng hiện có, DUKC được xem là một hướng tiếp cận quan trọng trong quản lý và điều hành giao thông hàng hải hiện đại.
Ví dụ mô phỏng DUKC xem trong link sau: https://drive.google.com/file/d/17foxmSE6GULJgdMAwwB3T9v3Eo4CHwH7/view?usp=sharing